Контроль качества на линии
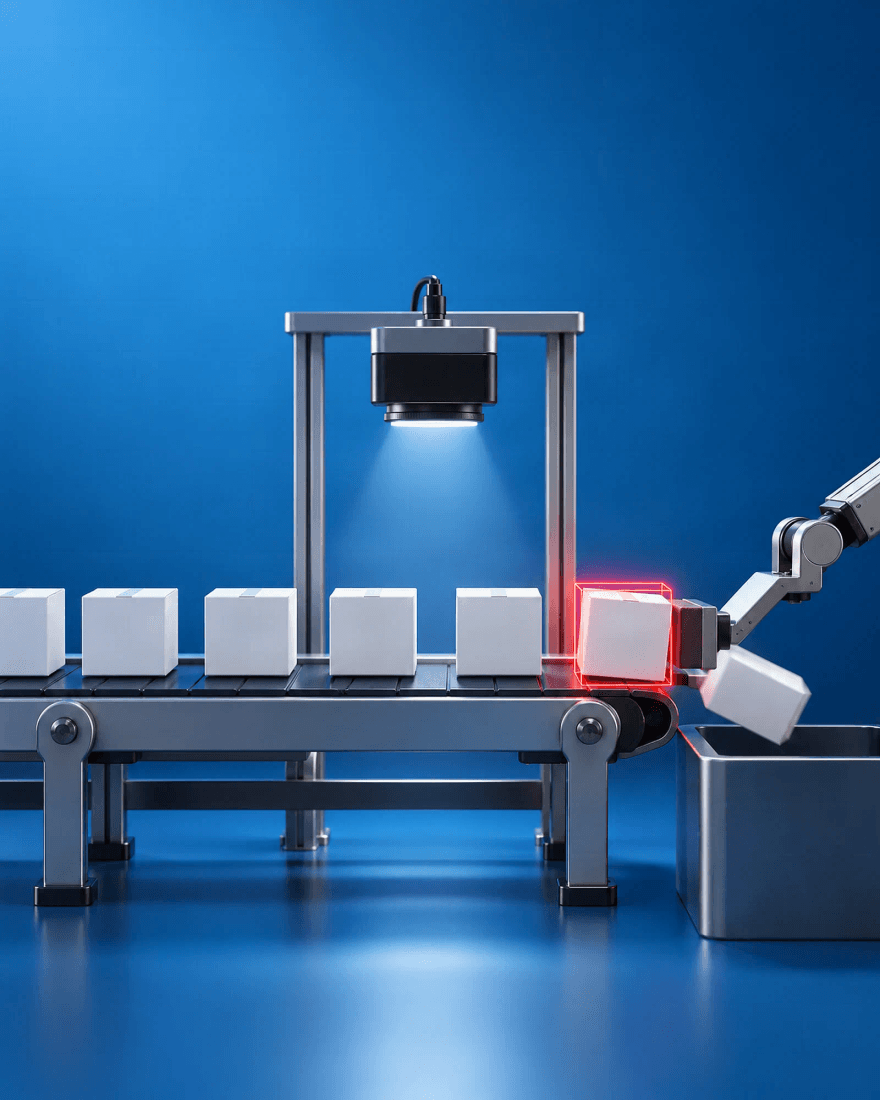
Визуальный анализ каждой единицы на конвейере и автоматическая отбраковка
- Клиент
- Под NDA
- Сфера
- Промышленность и контроль качества
- Что делали
- Компьютерное зрение
- Интеграция с производственной линией
- Отчётность
Суть. Проверять каждое изделие на конвейере, а не выборку: камера находит визуальный дефект, и линия сама снимает эту единицу.
Введение
Контроль качества на линии был ручным: контролёр смотрел на поток изделий и снимал дефектные. На рабочей скорости конвейера человек не успевает рассмотреть каждую единицу, к концу смены внимание падает, и часть брака уходила к клиенту, а с ней возвраты и претензии.
Мы поставили камеры над линией и обучили модель на дефектах этого производства. Каждое изделие проверяется в движении, результат проверки управляет отбраковщиком, а по сменам собирается отчёт со снимками дефектов.
Боль - запрос
Контролёр не успевает за скоростью линии.
Проверка каждой единицы на рабочей скорости.
Брак доходит до клиента.
Автоматическая отбраковка прямо на линии.
Качество контроля зависит от смены и усталости.
Одинаковые критерии в любую смену.
Нет статистики, какие дефекты и когда появляются.
Отчёт по сменам со снимками дефектов.
Описание проекта
Система встроена в саму линию: съёмка, решение и отбраковка происходят, пока изделие движется по конвейеру, без остановок и отдельного поста контроля.
- Съёмка. Камеры и подсветка над линией, синхронизация кадра с движением конвейера.
- Модель дефектов. Обучена на снимках изделий этого производства: сколы, трещины, деформация, загрязнения, дефекты упаковки.
- Отбраковка. Сигнал уходит на исполнительный механизм, и он снимает изделие с линии.
- Отчётность. По каждой смене: число проверенных изделий, доля брака, снимки дефектов.
Архитектура решения
Как система выглядит в работе. Ниже - откуда она берёт данные, где их обрабатывает и куда отдаёт результат.
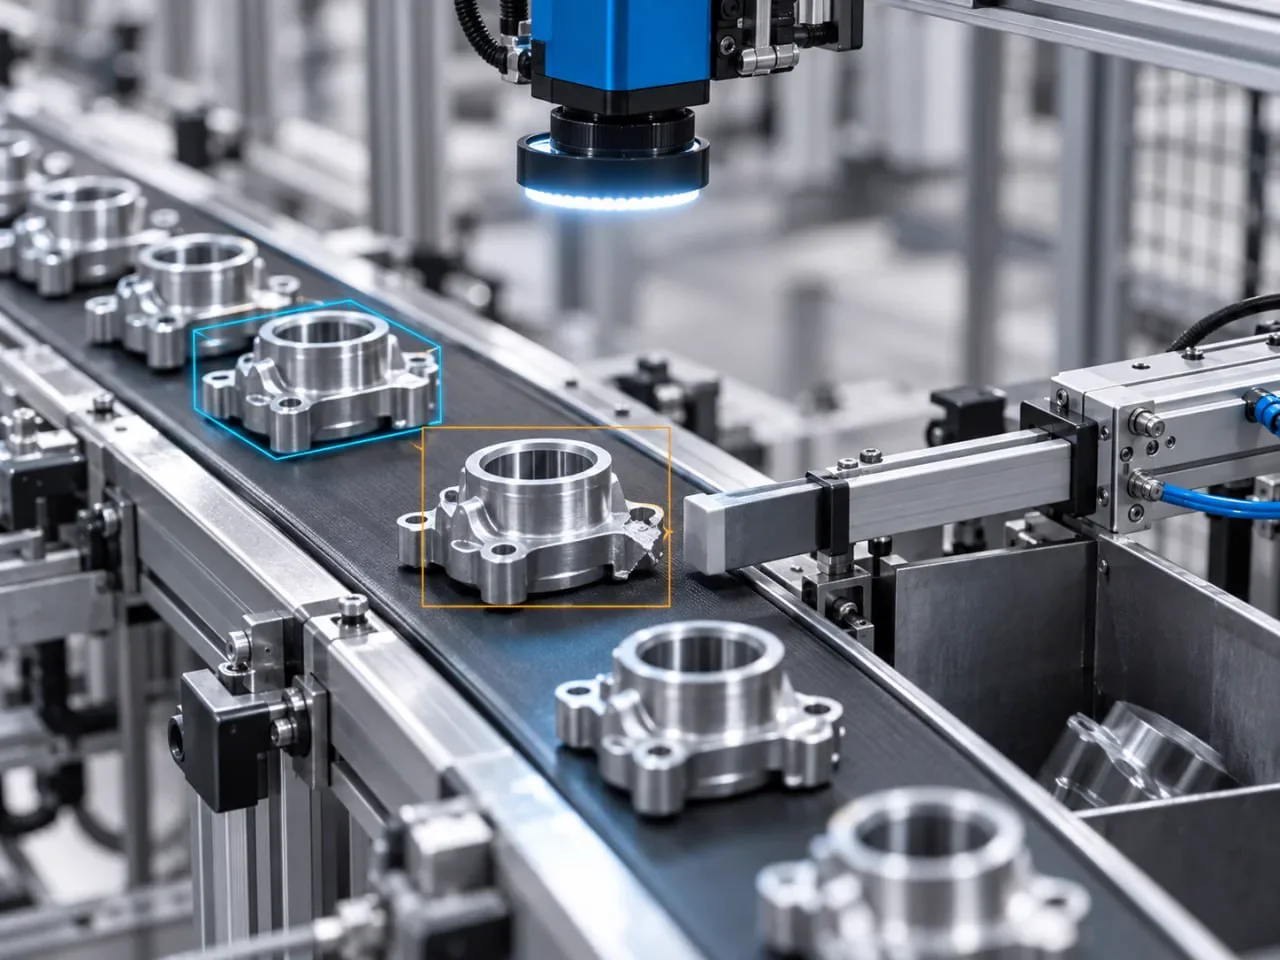 Камера и подсветка над линиейскол кромки · 93%Отбраковщик по сигналу ПЛК
- Камера и подсветка над линией
- Отбраковщик по сигналу ПЛК
скол кромки брак
уверенность 93% · решение за 48 мс · изделие снято с линии
Решение принимается за доли секунды прямо у линии, поэтому конвейер не замедляется. Снимки не покидают производство.
Полная схема архитектуры и пример события
Съёмка
- Промышленная камера и подсветканад линией, ровный свет
- Датчик положениякадр в момент, когда изделие под камерой
Обработка
- Сервер у линииGPU, без облака и задержек сети
- Модель дефектовобучена на изделиях этой линии(наша разработка)
Управление
- ПЛК линиисигнал «брак» по номеру изделия(наша разработка)
- Отбраковщикснимает изделие с конвейера
Данные
- Отчёт по сменепроверено, брак, типы дефектов
- Архив снимков дефектовспорные случаи уходят в дообучение
Так это выглядит в работе
MQTTline-2/inspection/result
event- unit.inspected
line- Линия 2
unit_id- 381294
defect- скол кромки
confidence- 93%
decision- reject
latency_ms- 48
shift- Б
Как проходит изделие
- Съёмка. Изделие попадает в зону камеры, кадр делается в момент, когда оно точно под объективом.
- Анализ. Модель ищет визуальные дефекты за доли секунды.
- Решение. Годное изделие идёт дальше, дефектное помечается к отбраковке.
- Отбраковка и запись. Механизм снимает изделие с линии, снимок дефекта сохраняется в отчёт смены.
Как обучали модель
Снимки собрали на самой линии, при её освещении и скорости, и разметили дефекты вместе с технологами заказчика. Порог настроили так, как решило производство: лучше снять сомнительное изделие на ручную перепроверку, чем пропустить брак.
Во время пилота система работала в режиме подсказки: решение принимал контролёр, а ответы модели сравнивали с его решениями. Отбраковщик подключили, когда точность подтвердилась на реальном потоке.
Результат проекта
- В 10 раз быстрее. Контроль идёт в темпе конвейера и быстрее ручного.
- Каждое изделие. Проверяется весь поток, а не выборка.
- Брак не доходит до клиента. Дефектные изделия снимаются на линии.
- Статистика дефектов. Отчёт по сменам показывает, какие дефекты и когда появляются.
Проект в цифрах
- Длительность
- Около 4 месяцев, включая пилот в режиме подсказки
- Команда
- 1 project manager
- 1 тимлид data science
- 2 ML-инженера (компьютерное зрение)
- 1 инженер АСУ ТП (интеграция с линией)
- ×10быстрее ручного контроля
- 100%изделий проверяются, а не выборка
- Пилотв режиме подсказки до подключения отбраковщика
Технологии и интеграции
- Детекция и классификация дефектов
- Промышленные камеры и подсветка
- Синхронизация с конвейером
- Интеграция с ПЛК линии
- Отчёты по сменам
Частые вопросы
Какие дефекты находит система?
Любые видимые: сколы, трещины, деформацию, посторонние включения, дефекты этикетки и упаковки. Перечень дефектов согласуем с технологами до старта.
Сколько снимков нужно для обучения?
Обычно от нескольких сотен примеров на каждый тип дефекта. Снимки собираем на вашей линии во время пилота.
Замедлится ли линия?
Нет. Проверка идёт в движении, решение принимается за доли секунды, конвейер не останавливается.
Что если модель ошибётся?
Порог настраивается: сомнительные изделия можно отправлять на ручную перепроверку. Ошибки попадают в дообучение модели.
Проект под NDA: в публичном тексте только то, что согласовал клиент. Детали внедрения расскажем в переписке.