Распознавание номеров и паллет
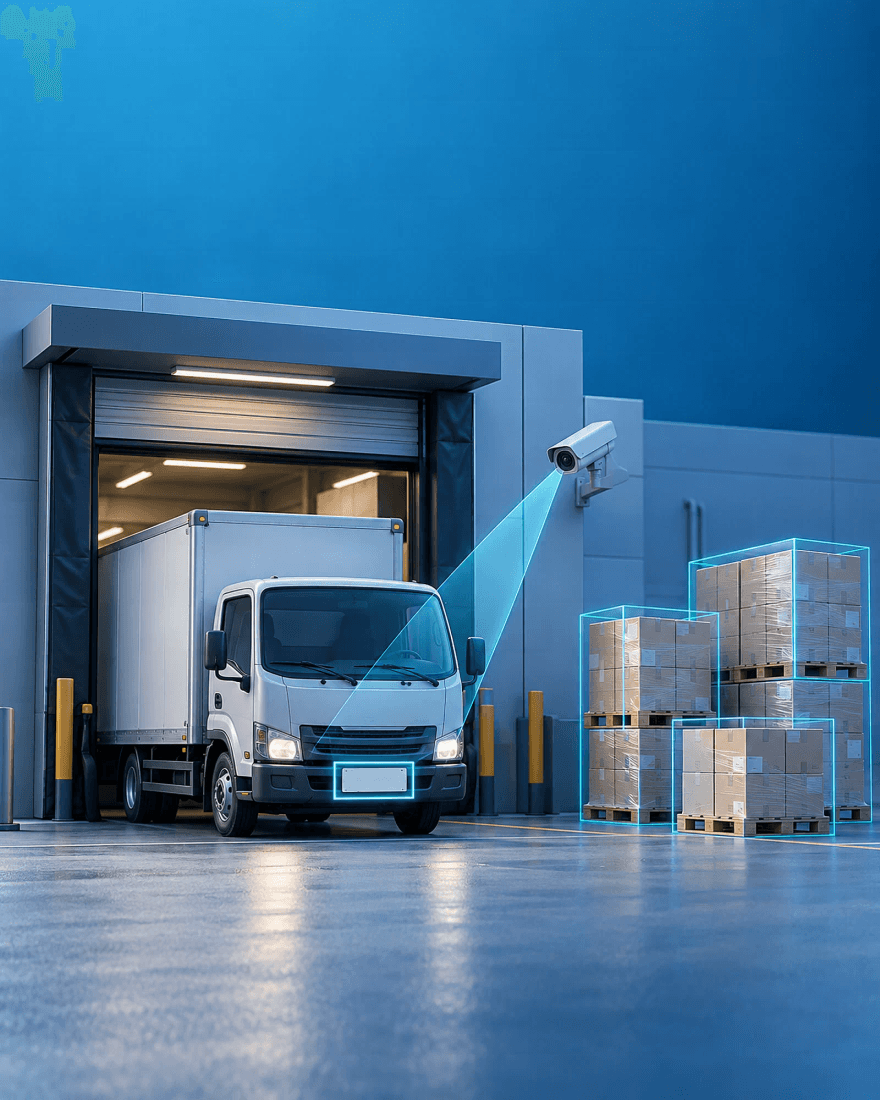
ANPR на въезде и подсчёт паллет по камере с автоматической сверкой в WMS
- Клиент
- Под NDA
- Сфера
- Складская логистика
- Что делали
- Компьютерное зрение
- Распознавание номеров
- Интеграция с WMS
Суть. Убрать ручной ввод из приёмки и отгрузки: номер машины считывается на въезде, паллеты считает камера у ворот, и всё сразу сверяется с WMS.
Введение
Приёмка и отгрузка держались на ручных операциях: охрана записывала номер машины, кладовщик пересчитывал паллеты и вносил данные в WMS. Машины стояли в очереди, а расхождения между заявкой и фактом всплывали через несколько дней, когда искать причину уже поздно.
Мы поставили распознавание номеров на въезде и подсчёт паллет по камерам в зоне погрузки. Данные автоматически уходят в WMS и сверяются с заявкой. Если количество не сходится, кладовщик видит это, пока машина ещё у ворот.
Боль - запрос
Номера машин вводятся вручную, с опечатками.
Автоматическое распознавание номера на въезде.
Пересчёт паллет тормозит погрузку и создаёт очередь.
Подсчёт по камере прямо во время погрузки.
Расхождения с учётом находят через дни.
Сверка с WMS в момент операции.
Спор с перевозчиком о количестве нечем подтвердить.
Кадры каждой операции, привязанные к машине и заявке.
Описание проекта
Система закрывает весь путь машины по складу, от въезда до выезда с грузом. Каждое событие привязано к номеру машины и заявке в WMS.
- Распознавание номеров. Камера на въезде читает номер и находит заявку на приёмку или отгрузку.
- Подсчёт паллет. Камеры над воротами считают паллеты, которые проходят в машину или из неё.
- Сверка с WMS. Факт сравнивается с заявкой автоматически, расхождение подсвечивается кладовщику.
- Журнал операций. Кадры машины и погрузки сохраняются вместе с операцией.
Архитектура решения
Как система выглядит в работе. Ниже - откуда она берёт данные, где их обрабатывает и куда отдаёт результат.
 Камера у ворот 3Паллеты: 18 из 18 по заявкеА 123 ВС 777 · 97%
- Камера у ворот 3
- А 123 ВС 777 · 97%
Факт сошёлся с заявкой: 18 из 18 сверено
номер 97% · 6 кадров в журнале · операция закрыта в WMS без ручного ввода
Если WMS недоступна, события копятся в журнале и уходят в учёт, когда связь восстановится.
Полная схема архитектуры и пример события
Источники
- Камера на въезденомер машины, серия кадров
- Камеры над воротамиобзор сверху на зону погрузки
Обработка
- Распознавание номералучший кадр из серии, уверенность(наша разработка)
- Трекинг и подсчёт паллетзасчёт при пересечении линии ворот(наша разработка)
Сверка
- WMS: заявка ↔ фактмашина, ворота, количество(наша разработка)
- Журнал операцийкадры машины и погрузки
Результат
- Операция закрыта в WMSбез ручного ввода
- Уведомление о расхождениикладовщику, пока машина у ворот
- Подтверждение операторомесли номер распознан неуверенно
Так это выглядит в работе
POST/wms/api/shipments/SHP-10452/fact
event- dock.loading.closed
shipment_id- SHP-10452
plate- А123ВС777
plate_confidence- 97%
gate- Ворота 3
pallets_expected- 18
pallets_counted- 18
mismatch- нет
frames- 6
Как проходит машина
- Въезд. Камера распознаёт номер, система находит заявку в WMS.
- Погрузка. Камера над воротами считает паллеты во время погрузки или разгрузки.
- Сверка. Количество сравнивается с заявкой. Если не сходится, кладовщик получает уведомление, пока машина у ворот.
- Выезд. Операция закрывается в WMS без ручного ввода, кадры остаются в журнале.
Что было сложным
В зоне погрузки паллеты стоят плотно и перекрывают друг друга, а погрузчик закрывает часть кадра. Считать объекты на отдельном снимке здесь ненадёжно, поэтому модель ведёт каждую паллету в движении и засчитывает её один раз, когда та пересекает линию ворот.
Номера на въезде бывают грязными, снятыми под углом или в темноте. Система выбирает лучший кадр из серии, а при низкой уверенности просит оператора подтвердить номер, чтобы ошибка не попала в учёт.
Результат проекта
- В 3 раза быстрее. Приёмка и отгрузка оформляются втрое быстрее, чем с ручным вводом.
- Без ручного ввода. Номера машин и количество паллет попадают в WMS автоматически.
- Расхождения сразу. Несовпадение с заявкой видно, пока машина ещё на территории.
- Подтверждение для споров. По каждой операции есть кадры для разговора с перевозчиком.
Проект в цифрах
- Длительность
- Около 2,5 месяцев: пилот на одних воротах, затем въезд и остальные ворота
- Команда
- 1 project manager
- 2 ML-инженера (компьютерное зрение)
- 1 back-end разработчик (интеграция с WMS)
- 1 инженер по настройке камер
- ×3быстрее оформление приёмки и отгрузки
- 0ручного ввода номеров и количества паллет
- У воротрасхождение с заявкой видно до выезда машины
Технологии и интеграции
- Распознавание номеров (ANPR)
- Трекинг объектов в движении
- Детекция объектов (YOLO)
- RTSP-потоки IP-камер
- Интеграция с WMS по API
- Журнал операций с кадрами
Частые вопросы
Распознаёт ли номера в темноте и при грязи?
Да, система выбирает лучший кадр из серии. Если уверенность низкая, номер уходит оператору на подтверждение и не попадает в учёт с ошибкой.
Нужны ли специальные камеры?
Для въезда важны угол и подсветка, для ворот достаточно обзора сверху. На аудите проверяем существующие камеры и, если нужно, подбираем одну-две под конкретную точку.
Можно считать не только паллеты?
Да: коробки, мешки, тару, транспортные средства. Модель дообучается на ваших объектах.
Что будет, если WMS недоступна?
События копятся в журнале и передаются в WMS, когда связь восстановится. Учёт не теряется.
Проект под NDA: в публичном тексте только то, что согласовал клиент. Детали внедрения расскажем в переписке.